

Hacer que un robot diminuto se mueva solo por un conducto angosto o por una sala llena de obstáculos exige algo que parece simple pero consume muchos recursos: entender en tres dimensiones qué tiene alrededor. Un equipo del MIT presentó ahora un chip que puede construir esos mapas en tiempo real usando unos 6 miliwatts de potencia, un nivel de consumo comparable al de una pequeña luz LED. La idea apunta a robots muy pequeños, gafas de realidad aumentada y otros dispositivos que no pueden cargar baterías grandes ni procesadores pesados.
El problema de los sistemas habituales es que suelen depender de representar el entorno con muchísimos pequeños bloques tridimensionales y de revisar varias veces cada imagen captada por la cámara. Eso obliga a guardar y mover grandes volúmenes de datos, algo caro en memoria y en energía. El nuevo chip, llamado Gleanmer, parte de una estrategia distinta: en vez de reconstruir el espacio como una grilla rígida, resume obstáculos y zonas libres con formas elipsoidales más flexibles, y combina esa representación con hardware diseñado específicamente para acelerarla.
Según el trabajo enlazado por MIT News, el sistema puede procesar imágenes de 640 por 480 píxeles a más de 88 cuadros por segundo durante la construcción del mapa y responder más de 540.000 consultas espaciales por segundo. El artículo en arXiv sostiene además que el diseño reduce la energía necesaria tanto para construir como para consultar el mapa, porque evita releer imágenes completas y trabaja la mayor parte del tiempo sobre esas formas compactas en memoria local del chip. En pruebas con entornos tridimensionales ya existentes y con datos en vivo tomados desde la cámara de un iPhone, el dispositivo pudo reconstruir obstáculos y espacio libre mientras mantenía un consumo muy bajo.
La relevancia de ese avance no está solo en fabricar un chip más pequeño. Para que un robot autónomo resulte útil en tareas como inspeccionar ductos de ventilación, detectar fugas o recorrer zonas estrechas, necesita orientarse sin chocar y sin agotar la batería en pocos minutos. Algo parecido vale para cascos o gafas de realidad aumentada, donde el peso y la duración de la batería condicionan cuánto tiempo pueden usarse. Si el mapeo tridimensional deja de ser una de las partes más costosas del sistema, aparecen márgenes nuevos para que esos dispositivos funcionen fuera del laboratorio.
Eso no significa que el problema esté resuelto. El resultado fue presentado en el IEEE Symposium on VLSI Technology and Circuits y todavía queda ver cómo se comporta el chip en robots operando durante largos períodos en escenarios imprevisibles, con vibraciones, cambios de luz y sensores diversos. También falta comprobar hasta qué punto la técnica puede integrarse con otros componentes de navegación en sistemas comerciales completos. Aún así, el trabajo muestra un cambio concreto en un cuello de botella clásico de la robótica pequeña: no solo mapear mejor, sino hacerlo con una fracción de la energía que antes parecía necesaria.
Ciencias.uy / MiniMax image-01 · Imagen generada con MiniMax image-01 para Ciencias.uy; uso editorial no comercial; CC BY 4.0 · Fuente de imagen
Fu, Z.-S., Li, P. Z. X., Karaman, S., & Sze, V. (2026). Gleanmer: A 6 mW SoC for real-time 3D Gaussian occupancy mapping. arXiv. https://doi.org/10.48550/arXiv.2603.29005
Relacionadas por categoría
Ver mas
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.
Una viga hecha con un molde textil usó mucho menos hormigón en una prueba real
Un equipo construyó y ensayó una viga de tres metros con un molde de tela: necesitó cerca de un tercio del hormigón y la mitad del acero de una viga convencional comparable.
Un sistema de origami estructural crea cáscaras rígidas con menos material
Un método para cortar, plegar y ensamblar módulos metálicos produce estructuras ligeras que distribuyen cargas sin columnas interiores; sus ventajas de rigidez todavía se basan en simulaciones comparativas.
Más de la misma fuente
Ver masUn material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.
Los centros de datos pueden desplazar la contaminación del aire a otras regiones
Un modelo sobre Estados Unidos estima que la electricidad adicional de los centros de datos puede elevar la contaminación del aire lejos de sus instalaciones.
Un método adaptativo mejora la detección de texto generado por IA en pruebas controladas
Un preprint probó un detector que se ajusta a textos recientes sin etiquetas y rindió mejor ante cambios de estilo y tácticas para eludirlo.
Más del mismo autor
Ver mas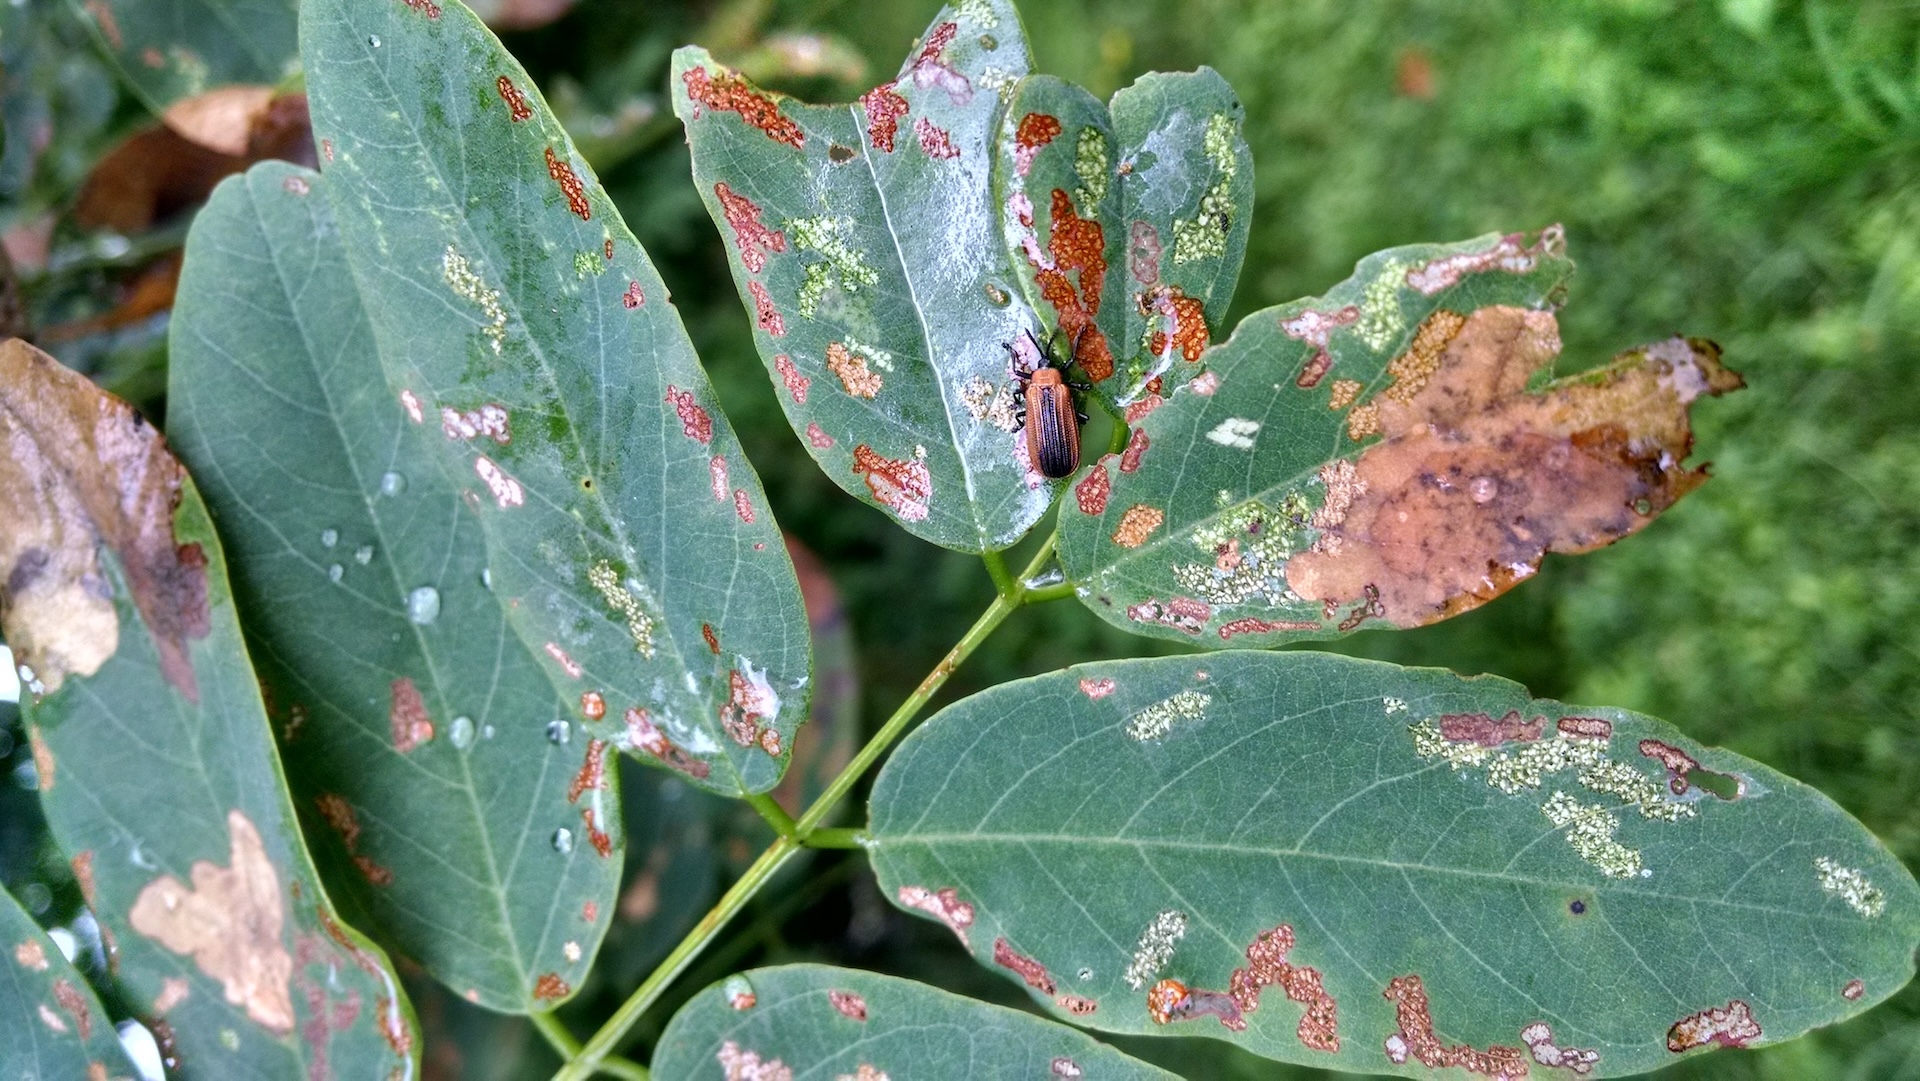
El clima puede cambiar el mapa de plagas en bosques de Norteamérica
Un estudio proyecta que, si las emisiones siguen altas, más del 80% de los bosques analizados en Norteamérica podría enfrentar mayor presión de plagas y enfermedades hacia mediados de siglo.
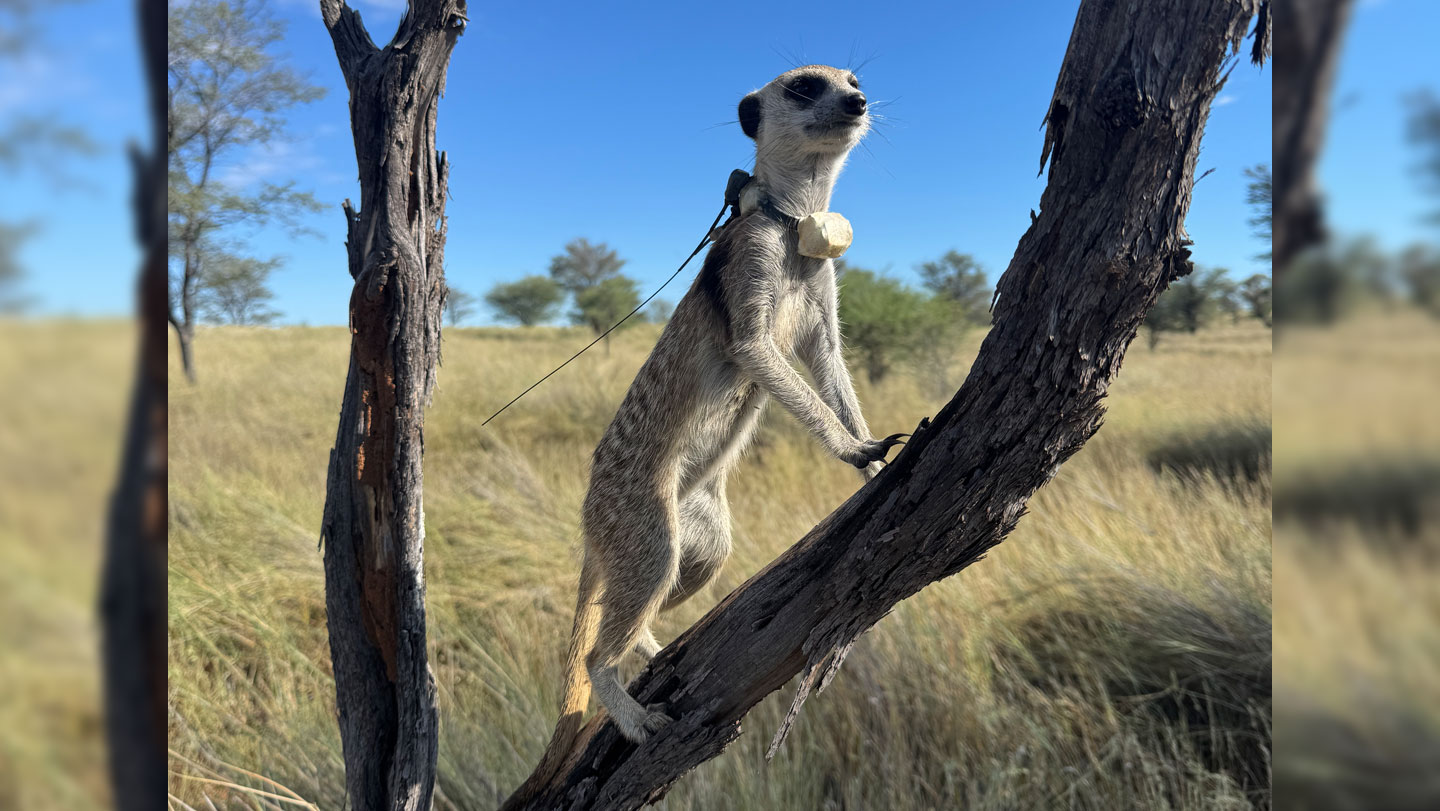
Las suricatas pueden volver solas a su grupo tras ser desplazadas
Un experimento de campo halló que 18 de 20 suricatas desplazadas a 1,5 kilómetros regresaron de forma dirigida, sin seguir a otros miembros de su grupo.
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.