

Un grupo de investigadores del MIT presentó un sistema de pequeños robots acuáticos que puede formar estructuras más grandes sobre la superficie del agua, desarmarlas y volver a configurarlas con otra forma cuando hace falta. La plataforma, llamada FloatForm, apunta a un problema que hasta ahora parecía más propio de la ciencia ficción que de la ingeniería práctica: cómo construir infraestructura flotante temporal sin depender de una estructura fija ya instalada.
Cada unidad del sistema mide unos 21 centímetros, aproximadamente el tamaño de un plato, y funciona como una embarcación robótica en miniatura. Los módulos llevan propulsores, sensores y mecanismos de unión magnética que les permiten acercarse, conectarse entre sí y moverse como parte de una figura mayor. En vez de pensar cada robot como un vehículo independiente, el trabajo los trata como piezas de una estructura cambiante que puede adoptar distintas configuraciones según la tarea.
Según el estudio, publicado en Nature Communications, el principal avance no es solo que los robots floten o naveguen, sino que logren reorganizarse de forma autónoma en un entorno especialmente difícil de controlar. La superficie del agua introduce corrientes, choques entre vecinos y perturbaciones provocadas por el propio movimiento de cada módulo. Para enfrentar eso, el equipo combinó control distribuido en cada robot con un planificador central muy liviano, encargado de supervisar que la tarea global llegue a buen puerto y corregir imperfecciones finales.
Los experimentos mostraron que el enjambre puede agruparse en formas deseadas, evitar colisiones y desplazarse como una estructura conectada de mayor tamaño. Ese tipo de coordinación abre la puerta a plataformas flotantes temporales para respuesta ante emergencias, monitoreo ambiental, mantenimiento en zonas acuáticas o instalaciones urbanas que puedan aparecer y desaparecer sin una obra permanente. La idea también resulta atractiva para escenarios donde transportar una gran estructura de una sola pieza sería caro, lento o directamente inviable.
El interés del trabajo está en que traslada a un entorno acuático una vieja promesa de la robótica modular: construir sistemas capaces de cambiar de forma según el contexto. En tierra, esa meta ya es compleja; sobre el agua, el desafío se multiplica porque cada módulo debe lidiar al mismo tiempo con su propia navegación, con la posición de sus vecinos y con las perturbaciones del medio. Mostrar que esa coordinación puede funcionar en un sistema real vuelve más concreta la posibilidad de usar enjambres robóticos para tareas de infraestructura.
Eso no significa que el problema esté resuelto para puertos, costas o zonas de desastre reales. Los propios autores subrayan que el campo sigue enfrentando limitaciones importantes vinculadas al comportamiento no lineal del agua, los factores ambientales y la escala del sistema. Falta ver cómo respondería una versión más grande de FloatForm ante oleaje fuerte, viento sostenido o misiones prolongadas. Aún así, el trabajo ofrece una demostración clara de que pequeños robots conectables pueden pasar de ser vehículos sueltos a convertirse, al menos por un rato, en una plataforma construida sobre el agua.
Tiny robot boats build floating structures · MIT News Research
MIT News | Massachusetts Institute of Technology · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Wang, W., Hagemann, N., Gonzalez-Garcia, A., Ratti, C., & Rus, D. (2026). Self-reconfiguring modular robotic boats. Nature Communications, 17(1). https://doi.org/10.1038/s41467-026-74527-6
Relacionadas por categoría
Ver mas
Un ensayo con dron prueba cómo elegir un sitio de aterrizaje más seguro
Una prueba terrestre de NASA usó sensores y mapas de relieve para que un sistema de navegación identificara un terreno riesgoso y propusiera una alternativa.
Imanes diminutos para que una prótesis interprete mejor el movimiento muscular
Un ensayo con tres personas probó sensores externos que siguen imanes implantados en músculos residuales para convertir su movimiento en señales de control protésico.
Un robot blando avanza por el intestino delgado en pruebas con animales
Un enteroscopio robótico inspirado en el movimiento de las serpientes recorrió intestino porcino y probó cámara, pulverización y toma de muestras.
Más de la misma fuente
Ver mas
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.
Los centros de datos pueden desplazar la contaminación del aire a otras regiones
Un modelo sobre Estados Unidos estima que la electricidad adicional de los centros de datos puede elevar la contaminación del aire lejos de sus instalaciones.
Un método adaptativo mejora la detección de texto generado por IA en pruebas controladas
Un preprint probó un detector que se ajusta a textos recientes sin etiquetas y rindió mejor ante cambios de estilo y tácticas para eludirlo.
Más del mismo autor
Ver mas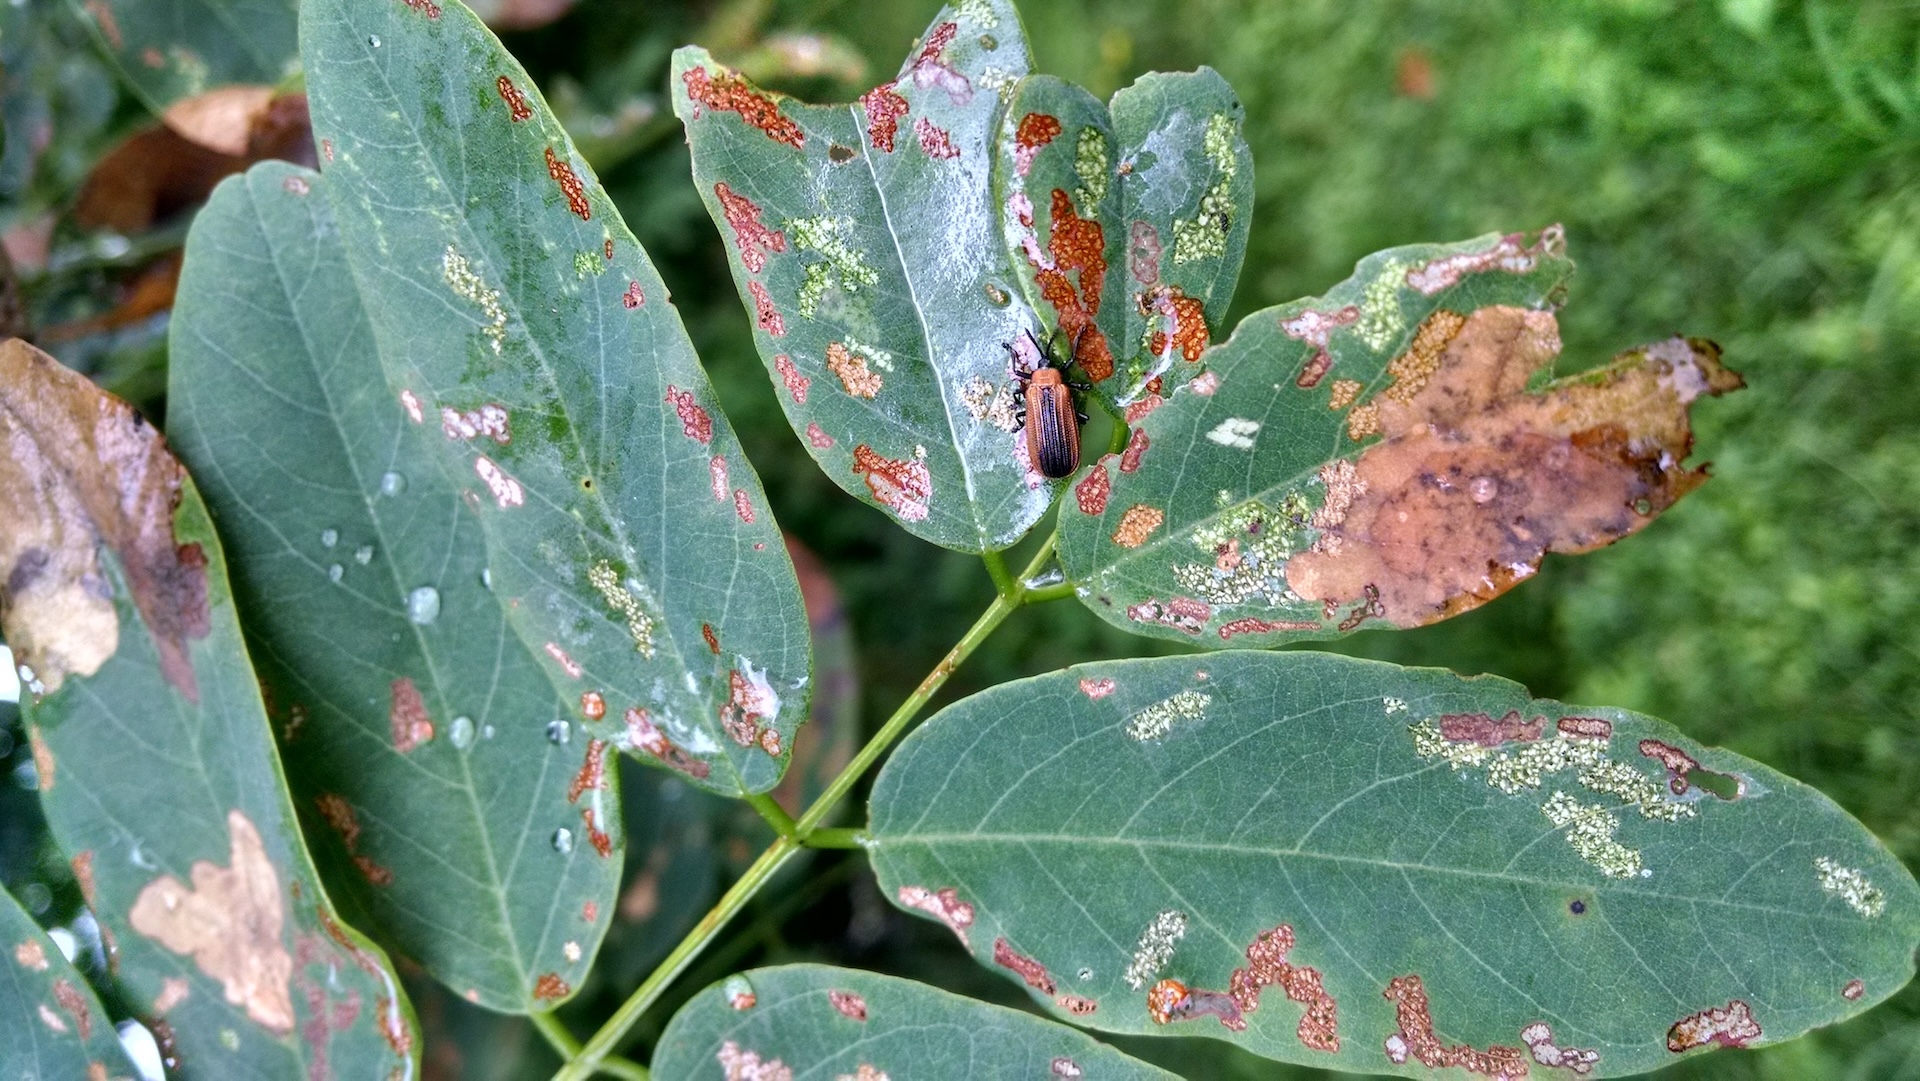
El clima puede cambiar el mapa de plagas en bosques de Norteamérica
Un estudio proyecta que, si las emisiones siguen altas, más del 80% de los bosques analizados en Norteamérica podría enfrentar mayor presión de plagas y enfermedades hacia mediados de siglo.
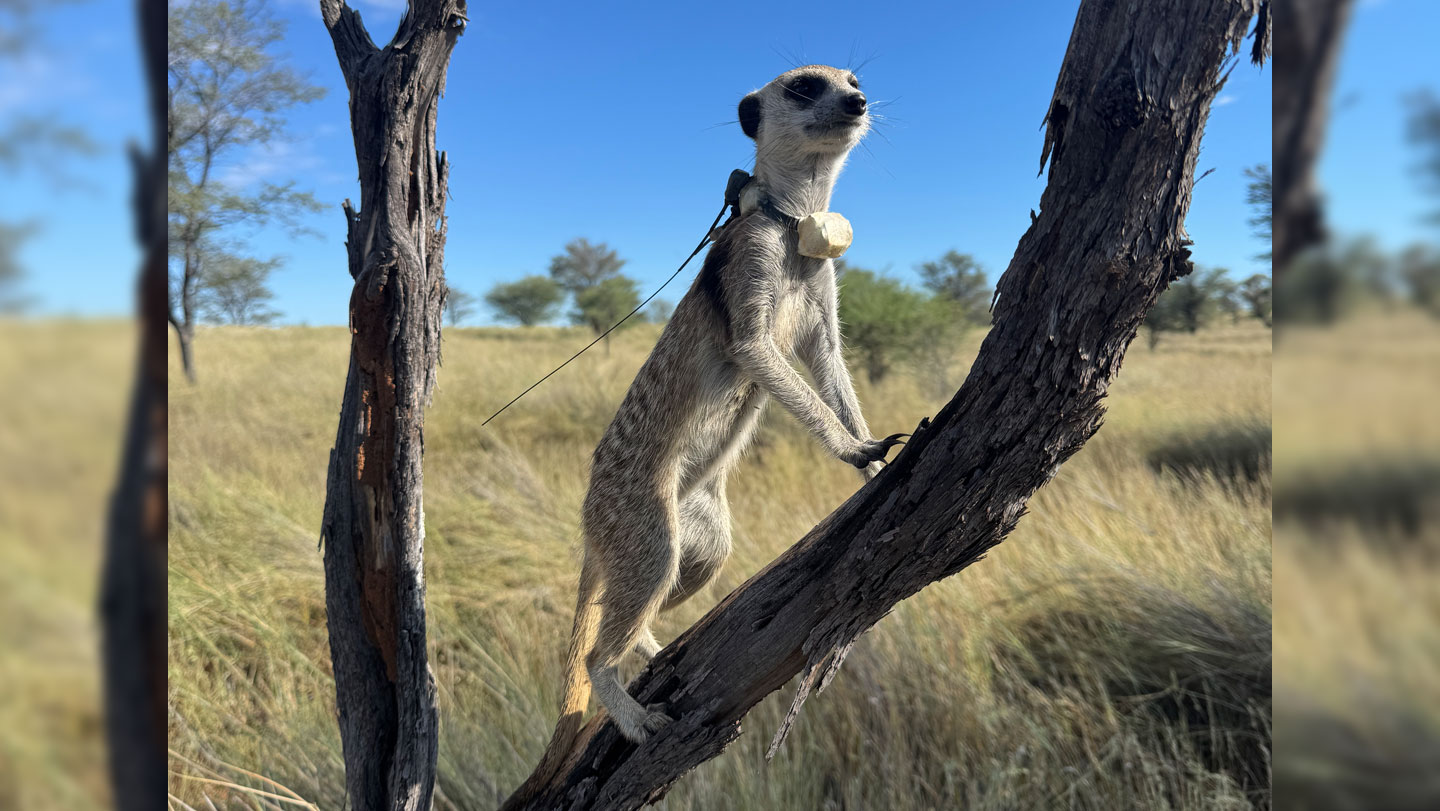
Las suricatas pueden volver solas a su grupo tras ser desplazadas
Un experimento de campo halló que 18 de 20 suricatas desplazadas a 1,5 kilómetros regresaron de forma dirigida, sin seguir a otros miembros de su grupo.
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.