

Para un dron, una ruta despejada puede dejar de serlo en segundos: una persona, otro vehículo o cualquier objeto en movimiento puede entrar en su camino después de que el recorrido fue calculado. Un equipo del Instituto Tecnológico de Massachusetts (MIT) desarrolló un sistema que intenta resolver ese problema reservando, además de espacio, tiempo. Su propuesta, llamada SANDO, calcula corredores por los que el aparato puede volar sin colisionar mientras actualiza el plan durante el trayecto.
Los planificadores de trayectoria usan cámaras y otros sensores a bordo para decidir por dónde avanzar. El desafío aumenta cuando el entorno no está cartografiado y los obstáculos se mueven. En vez de predecir una única posición futura para cada obstáculo, SANDO parte de un dato más modesto: una velocidad máxima posible. Con ese límite, delimita hasta dónde podría llegar el objeto durante un intervalo y construye el corredor seguro fuera de esa zona. La garantía matemática del método depende precisamente de que ese límite sea válido; no equivale a que el dron pueda anticipar cualquier comportamiento del mundo real.
El sistema también identifica regiones con muchos obstáculos y busca rutas que se alejen de ellas. Una vez dentro del corredor, optimiza el recorrido para llegar al destino y vuelve a calcularlo si las condiciones cambian. El objetivo es que esas correcciones puedan hacerse con la computadora instalada en el propio vehículo, sin esperar instrucciones desde otro equipo.
En simulaciones, los autores informan que SANDO llegó al objetivo más rápido que varios métodos de comparación y evitó colisiones en los escenarios evaluados. Además, lo probaron en 12 vuelos con un vehículo aéreo no tripulado real, que esquivó obstáculos dinámicos mientras replanteaba su trayectoria con sus sensores y computadora de a bordo. Es una demostración inicial, no una validación para todos los lugares donde podrían usarse drones, como calles concurridas o zonas de emergencia.
La utilidad de este tipo de trabajo no está solo en hacer que un vehículo sea más ágil. También vuelve explícitas las condiciones bajo las cuales puede hablarse de seguridad en robótica autónoma. Para aplicaciones futuras —por ejemplo, inspecciones en instalaciones o entregas en áreas difíciles de alcanzar— será necesario comprobar cómo responde el sistema ante sensores imperfectos, objetos que aceleran más de lo supuesto y escenarios mucho más variados que los ensayos realizados hasta ahora.
Planning system ensures a robot’s flight path will remain collision-free · MIT News Research
Melanie Gonick, MIT · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Kondo, K., Tordesillas, J., Rached, J., Sun, L., Jia, Y., & How, J. P. (2026). SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments. IEEE Transactions on Robotics, 1–20. https://doi.org/10.1109/TRO.2026.3738474
Relacionadas por categoría
Ver mas
Un ensayo con dron prueba cómo elegir un sitio de aterrizaje más seguro
Una prueba terrestre de NASA usó sensores y mapas de relieve para que un sistema de navegación identificara un terreno riesgoso y propusiera una alternativa.
Imanes diminutos para que una prótesis interprete mejor el movimiento muscular
Un ensayo con tres personas probó sensores externos que siguen imanes implantados en músculos residuales para convertir su movimiento en señales de control protésico.
Un robot blando avanza por el intestino delgado en pruebas con animales
Un enteroscopio robótico inspirado en el movimiento de las serpientes recorrió intestino porcino y probó cámara, pulverización y toma de muestras.
Más de la misma fuente
Ver mas
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.
Los centros de datos pueden desplazar la contaminación del aire a otras regiones
Un modelo sobre Estados Unidos estima que la electricidad adicional de los centros de datos puede elevar la contaminación del aire lejos de sus instalaciones.
Un método adaptativo mejora la detección de texto generado por IA en pruebas controladas
Un preprint probó un detector que se ajusta a textos recientes sin etiquetas y rindió mejor ante cambios de estilo y tácticas para eludirlo.
Más del mismo autor
Ver mas
El clima puede cambiar el mapa de plagas en bosques de Norteamérica
Un estudio proyecta que, si las emisiones siguen altas, más del 80% de los bosques analizados en Norteamérica podría enfrentar mayor presión de plagas y enfermedades hacia mediados de siglo.
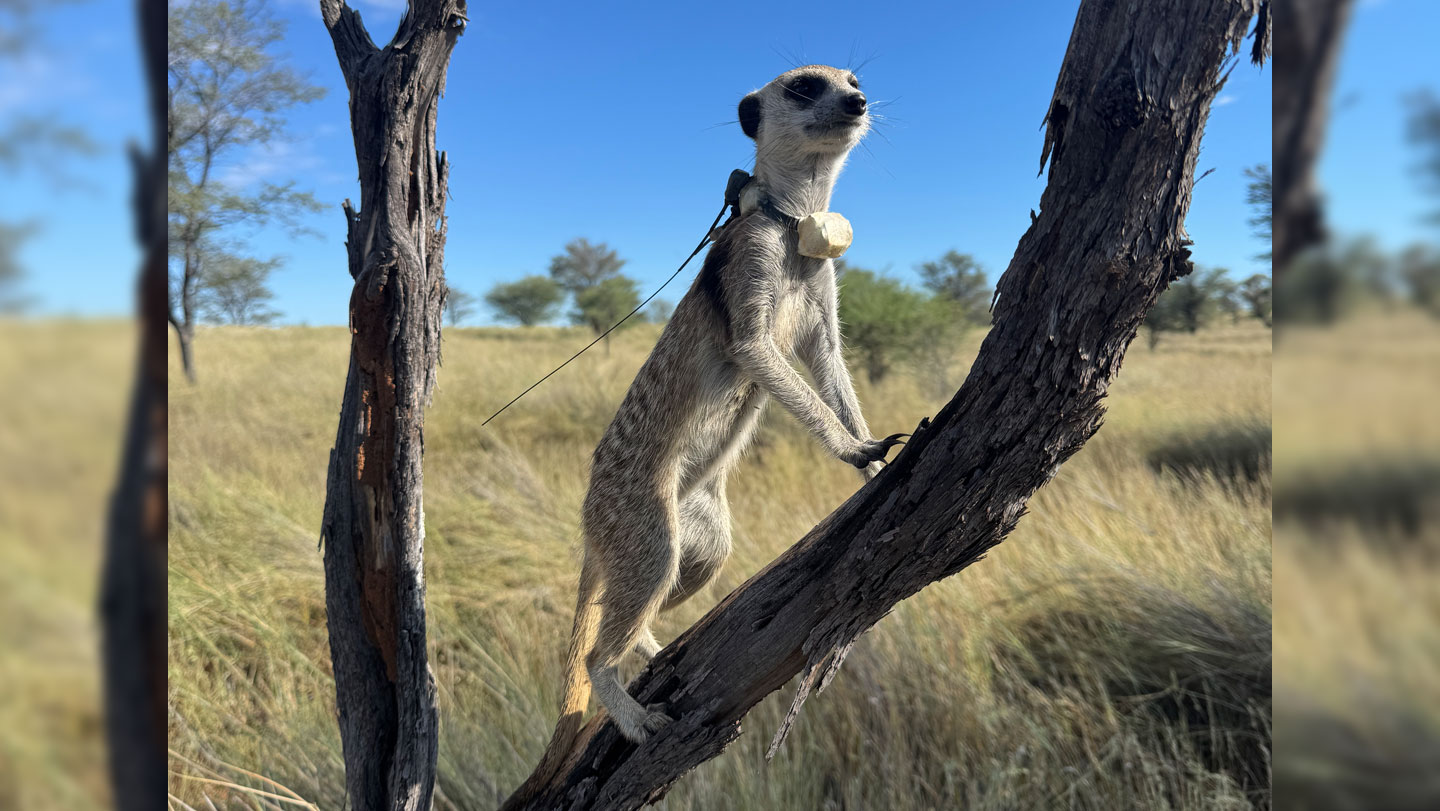
Las suricatas pueden volver solas a su grupo tras ser desplazadas
Un experimento de campo halló que 18 de 20 suricatas desplazadas a 1,5 kilómetros regresaron de forma dirigida, sin seguir a otros miembros de su grupo.
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.