

Aprender a manejar una excavadora no consiste solo en mover palancas: también exige traducir esos movimientos a lo que hace una máquina grande y pesada en el mundo real. Un equipo del MIT propuso una forma de acortar esa curva de aprendizaje con un controlador que ya no se parece a un joystick, sino al brazo y la cuchara de una excavadora en miniatura. En un simulador, esa interfaz permitió que personas sin experiencia arrancaran con un desempeño muy cercano al de operadores expertos.
El trabajo, publicado en Journal of Computing in Civil Engineering, parte de un problema bastante concreto. Los controles tradicionales obligan a construir una especie de mapa mental entre la mano del operador y el movimiento del brazo, la cuchara y la cabina de la máquina. Esa traducción puede llevar meses o años de práctica. La nueva propuesta, llamada World-Space Interface, intenta saltarse parte de ese esfuerzo: el usuario agarra un brazo mecánico y mueve su propio brazo como si estuviera haciendo la tarea de excavar, mientras una excavadora virtual replica la acción en una cabina inmersiva de seis pantallas.
Para probar si la idea realmente ayudaba, el grupo armó un simulador con 15 entornos de trabajo inspirados en escenarios reales, desde obras y rutas hasta riberas y zonas mineras. Allí asignaron tareas como cavar zanjas, retirar escombros, mover arena o romper rocas. Durante siete días, voluntarios novatos y expertos practicaron una hora diaria tanto con esta nueva interfaz como con un sistema convencional de joysticks. Según el resumen del artículo, quienes usaron por primera vez el controlador de “espacio real” completaron los ciclos de trabajo 37% más rápido que con joysticks, y su rendimiento inicial quedó cerca del nivel que los novatos alcanzaban solo después del entrenamiento.
La relevancia del resultado va más allá de la comodidad. La construcción enfrenta escasez y envejecimiento de operadores en varios países, y entrenar reemplazos lleva tiempo y dinero. Si una interfaz más intuitiva reduce ese aprendizaje, podría facilitar la incorporación de personal y también abrir una vía para operar excavadoras a distancia en sitios peligrosos, por ejemplo en zonas inestables, contaminadas o con riesgo de derrumbe. El mismo principio podría adaptarse a otras máquinas pesadas en las que el control remoto todavía depende de palancas poco naturales.
También hay un aspecto interesante en el origen de la idea. El grupo de Hermano Krebs viene del estudio de la interacción entre personas y máquinas en rehabilitación física, donde importa mucho cómo traducir un movimiento humano a la respuesta de un dispositivo. Ese conocimiento terminó reapareciendo en un terreno muy distinto: la operación de maquinaria de construcción. Es un ejemplo de cómo una pregunta sobre ergonomía y aprendizaje puede conectar campos que a primera vista parecen lejanos.
De todos modos, el avance no significa que cualquier persona pueda salir a manejar una excavadora real sin preparación adicional. Las pruebas se hicieron en entornos virtuales controlados y el resultado principal mide velocidad y desempeño dentro del simulador, no seguridad ni productividad sostenida en una obra. Tampoco resuelve por sí solo otros componentes del trabajo, como evaluar el terreno, coordinarse con otros operarios o responder a imprevistos. El equipo ya está trabajando en añadir retroalimentación táctil para que el operador sienta, por ejemplo, el peso de una carga; esa mejora podría volver el sistema más realista, pero todavía hace falta comprobar cuánto se sostiene la ventaja cuando la interfaz salga del laboratorio.
MIT engineers design a better controller for operating construction diggers · MIT News Research
MIT News | Massachusetts Institute of Technology · Imagen acompañante del artículo fuente; atribución preservada · Fuente de imagen
Ishida, H., Alencastre-Miranda, M., Hoshino, T., Martinez Guerra, A., Jeong, S., Suzuki, D., Buzzatto, J., Bamani Beeri, E., Usui, D., Tsukahara, S., & Krebs, H. I. (2026). A comprehensive training platform for excavator operators: Training with joint-space and world-space interfaces in virtual environments. Journal of Computing in Civil Engineering, 40(6), 04026101. https://doi.org/10.1061/JCCEE5.CPENG-7488
Relacionadas por categoría
Ver mas
Un ensayo con dron prueba cómo elegir un sitio de aterrizaje más seguro
Una prueba terrestre de NASA usó sensores y mapas de relieve para que un sistema de navegación identificara un terreno riesgoso y propusiera una alternativa.
Imanes diminutos para que una prótesis interprete mejor el movimiento muscular
Un ensayo con tres personas probó sensores externos que siguen imanes implantados en músculos residuales para convertir su movimiento en señales de control protésico.
Un robot blando avanza por el intestino delgado en pruebas con animales
Un enteroscopio robótico inspirado en el movimiento de las serpientes recorrió intestino porcino y probó cámara, pulverización y toma de muestras.
Más de la misma fuente
Ver mas
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.
Los centros de datos pueden desplazar la contaminación del aire a otras regiones
Un modelo sobre Estados Unidos estima que la electricidad adicional de los centros de datos puede elevar la contaminación del aire lejos de sus instalaciones.
Un método adaptativo mejora la detección de texto generado por IA en pruebas controladas
Un preprint probó un detector que se ajusta a textos recientes sin etiquetas y rindió mejor ante cambios de estilo y tácticas para eludirlo.
Más del mismo autor
Ver mas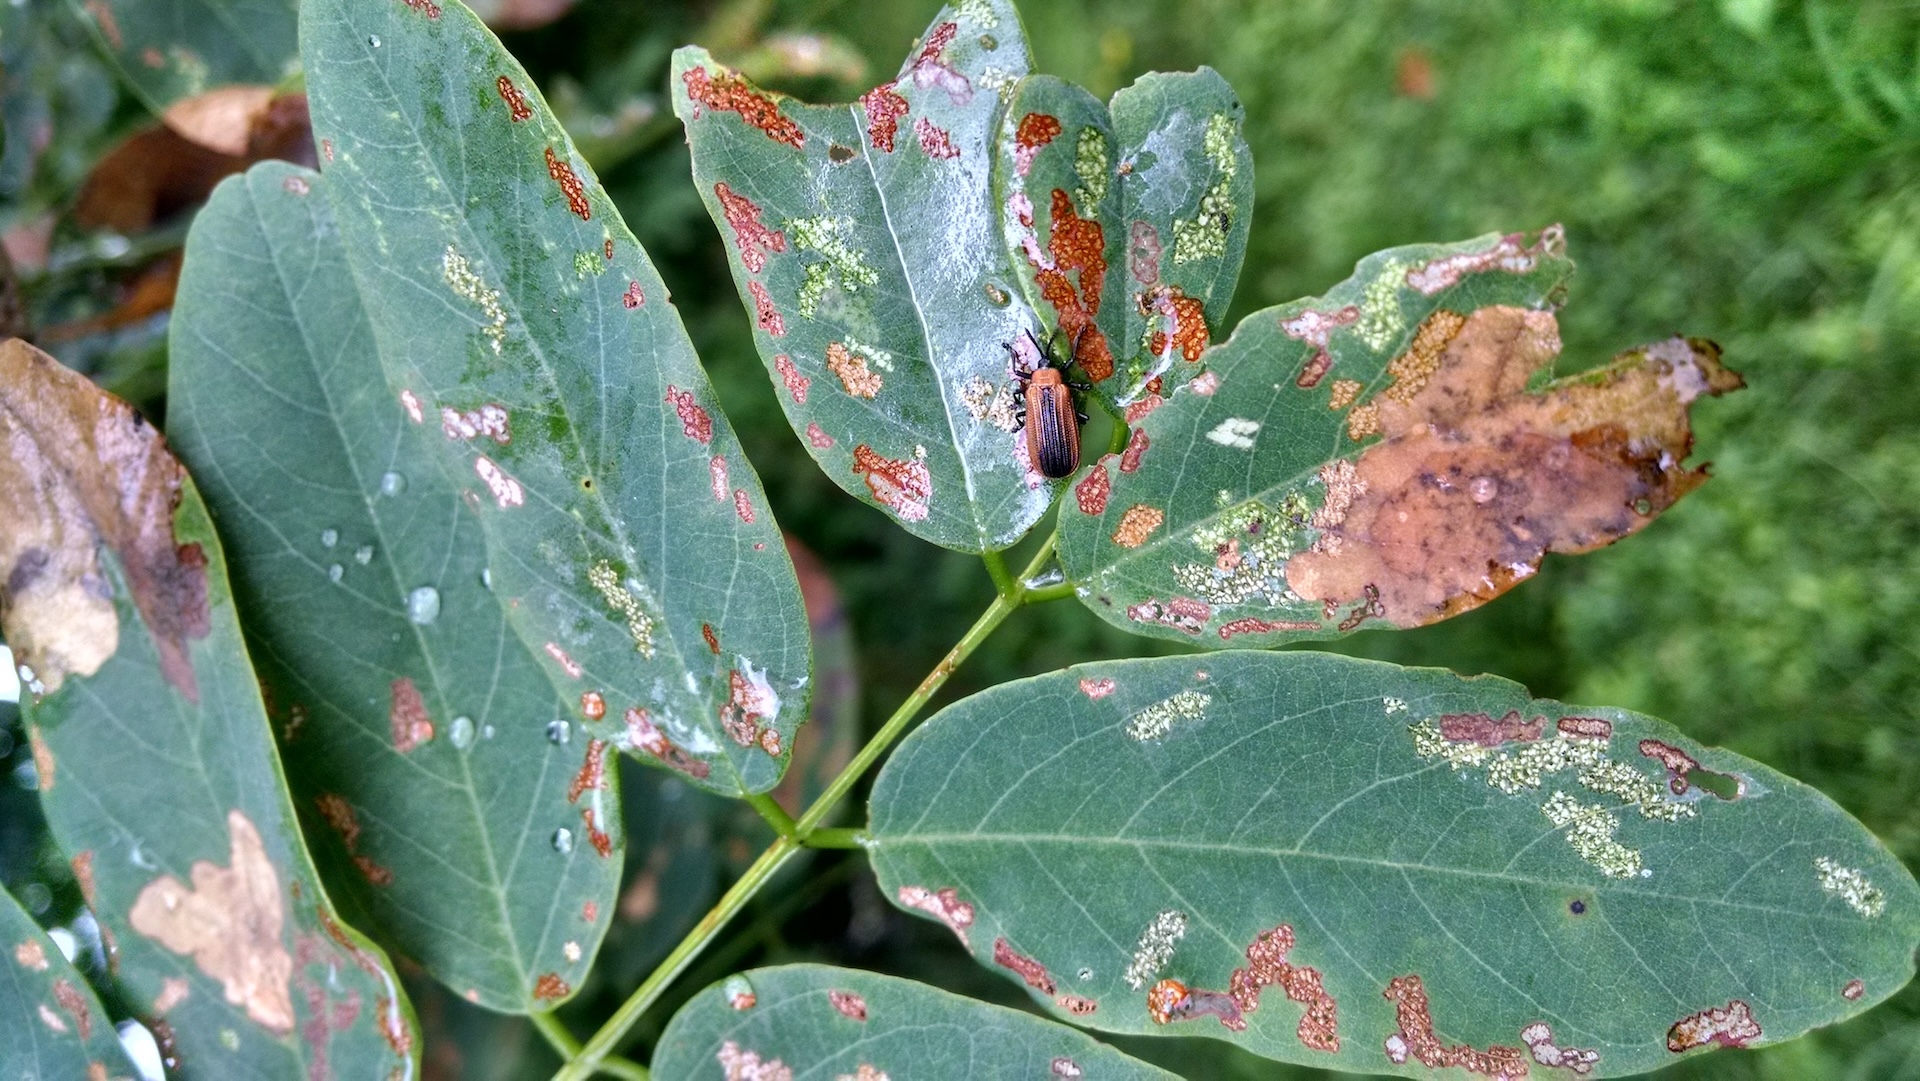
El clima puede cambiar el mapa de plagas en bosques de Norteamérica
Un estudio proyecta que, si las emisiones siguen altas, más del 80% de los bosques analizados en Norteamérica podría enfrentar mayor presión de plagas y enfermedades hacia mediados de siglo.
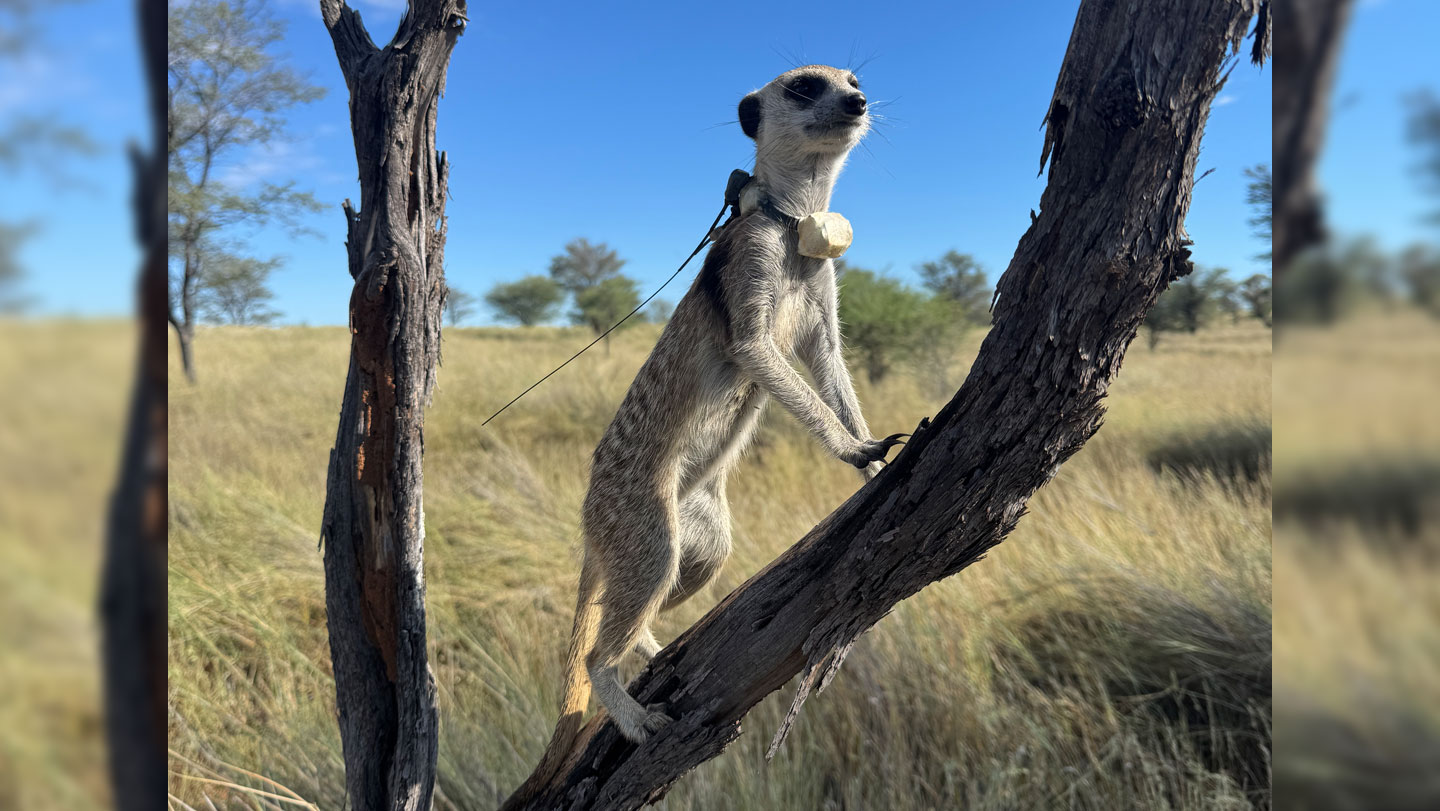
Las suricatas pueden volver solas a su grupo tras ser desplazadas
Un experimento de campo halló que 18 de 20 suricatas desplazadas a 1,5 kilómetros regresaron de forma dirigida, sin seguir a otros miembros de su grupo.
Un material seco podría extender el uso de ecografías portátiles sin gel
Una interfaz elástica y seca transmitió ultrasonido durante días en pruebas de laboratorio y siguió el flujo sanguíneo durante un paseo en bicicleta.